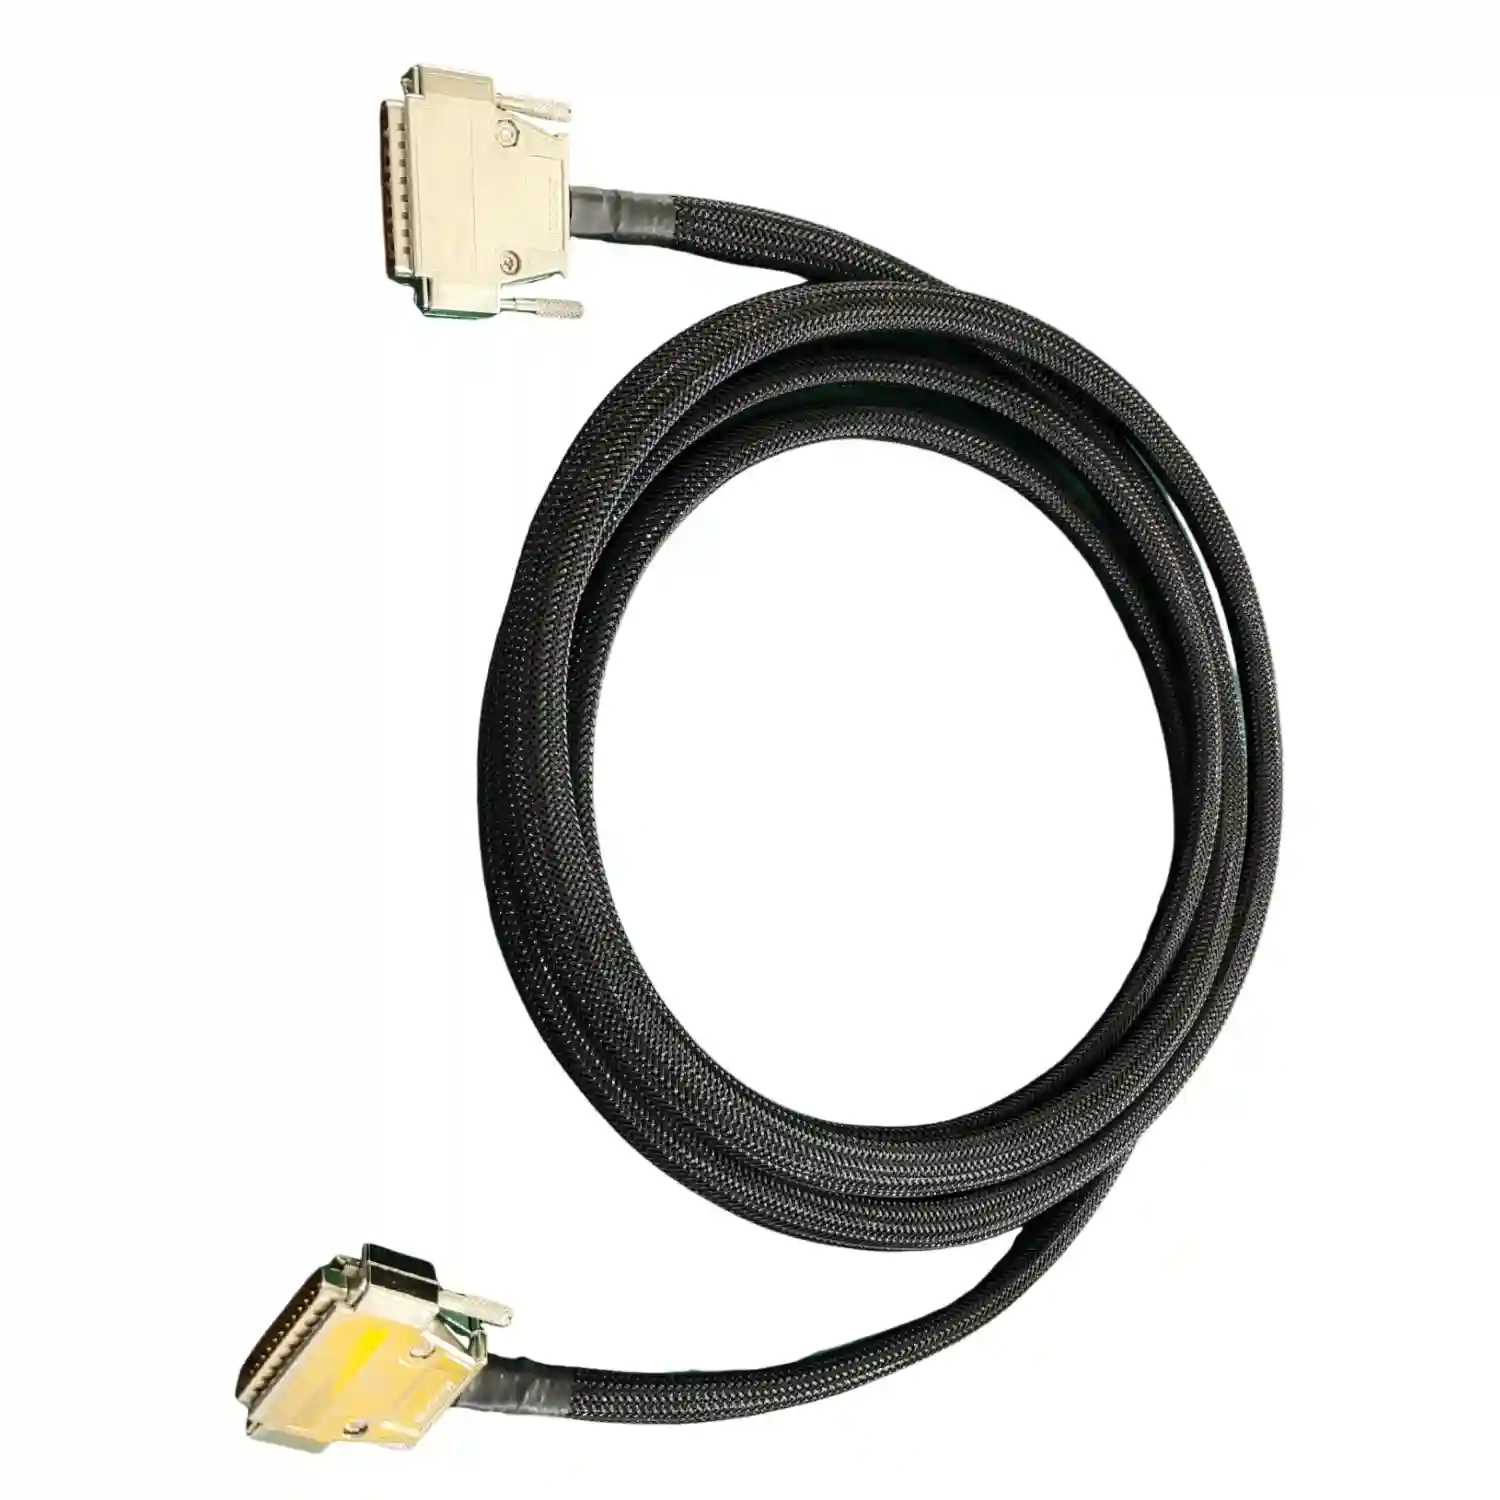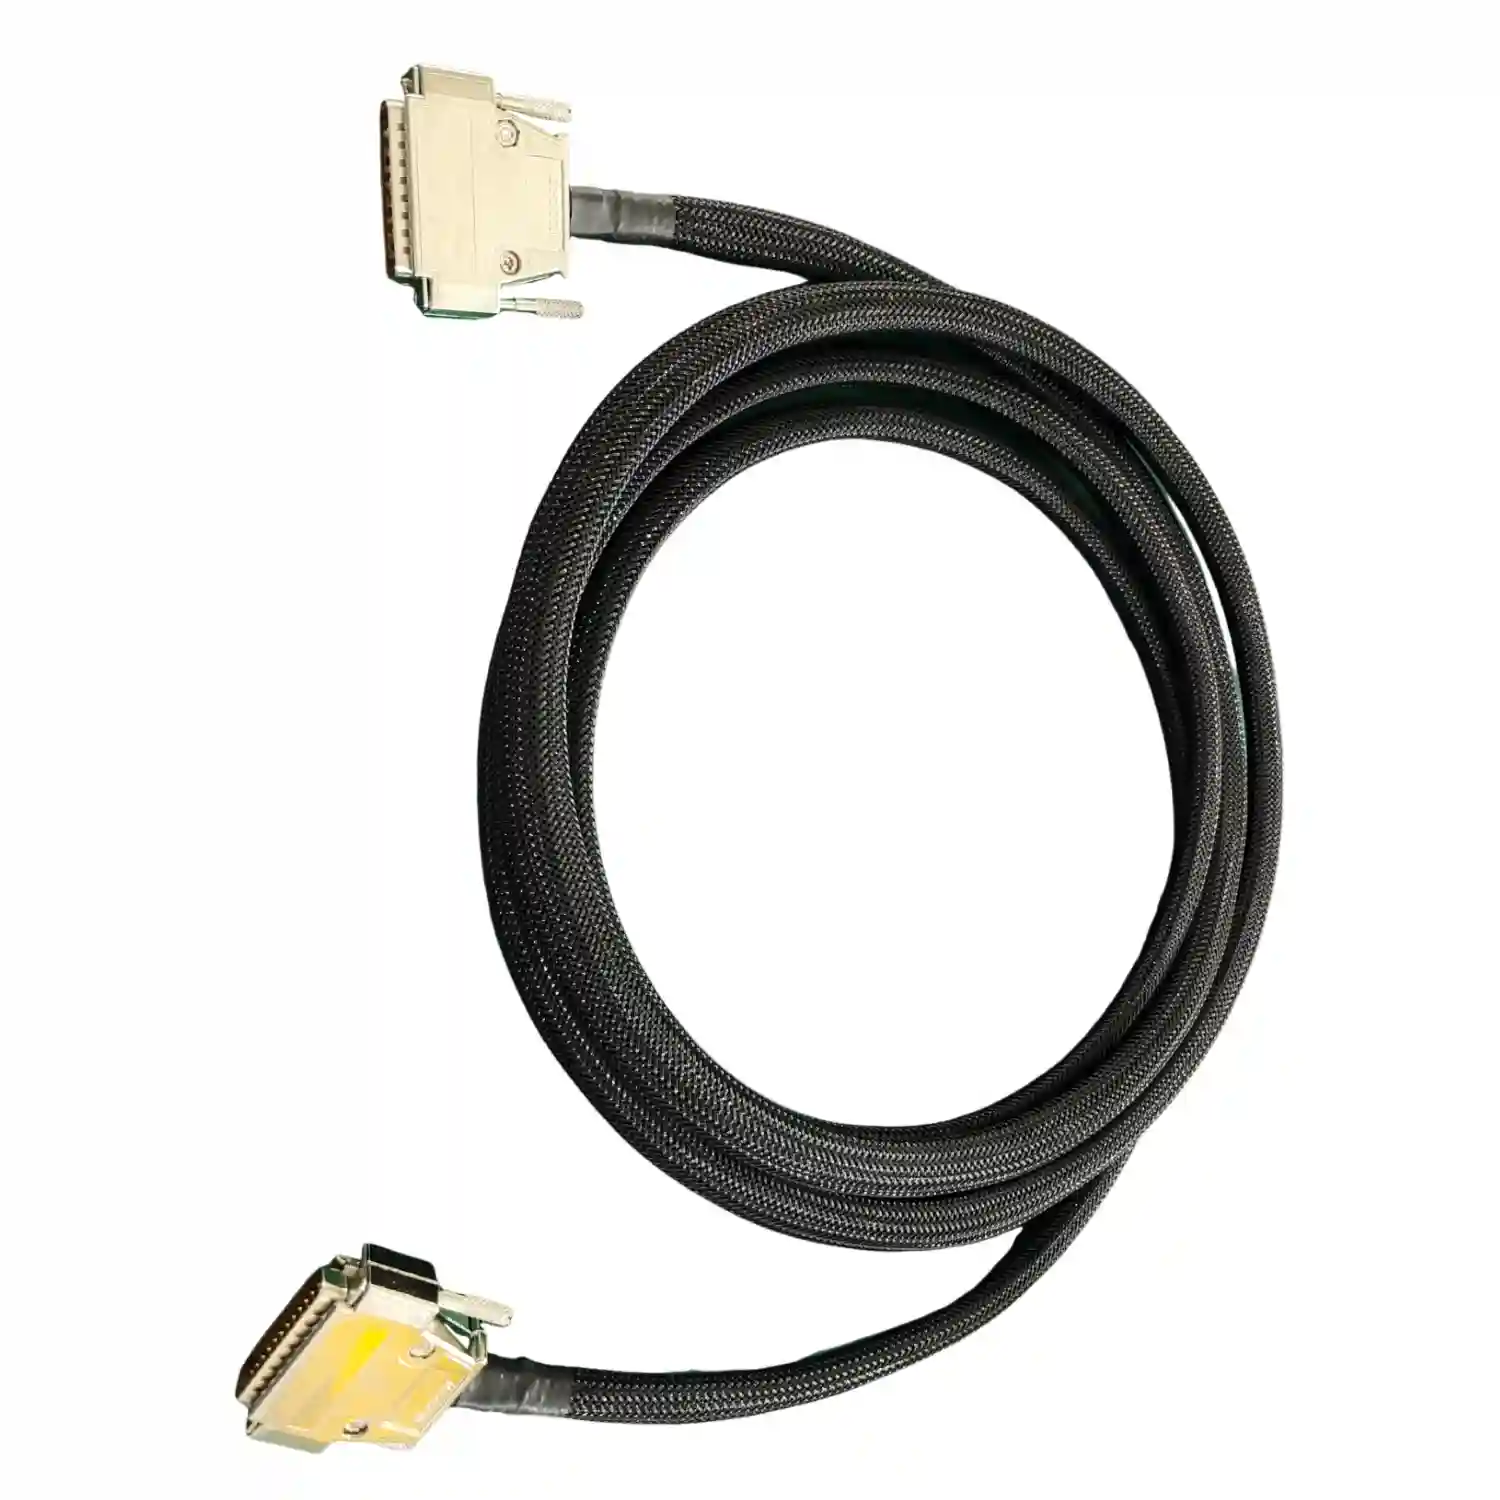
Kabelbomen & BekabelingDirect Beschikbaar
ROBOTIC CABLE ASSEMBLIES
Kabelassemblages voor robotarmen, kabelrupsen en bewegingssystemen met hoge buig- en torsiebelasting
Robotkabelassemblages moeten betrouwbaar blijven terwijl een machine duizenden of miljoenen cycli maakt. Het echte risico zit zelden alleen in de kabel, maar in de combinatie van buigradius, torsie, connectorretentie, afscherming, trekontlasting en routing door robotarmen of kabelrupsen. PCB Assemblage ondersteunt OEM’s, machinebouwers en integratoren met selectie, assemblage, tests en serieproductie van robotkabels voor industriële automatisering, cobots, visionsystemen, eindeffectoren en bewegende subsystemen waarbij stilstand direct geld kost.
Vrijblijvende aanvraag
Certificaten per scope
Prototypes en kleine series
Voordelen
WAAROM ROBOTIC CABLE ASSEMBLIES?
1
Ontworpen voor continue beweging
Wij stemmen kabeltype, aderopbouw, mantel, shield en strain relief af op dynamische buiging, torsie en acceleratie in plaats van op statische installaties
2
Minder Stilstand In Het Veld
Vroege review van routing, connectorbelasting en montagevenster voorkomt kabelbreuk, losrakende contacten en EMI-problemen na ingebruikname
3
Geschikt voor prototypes en serie
Van één validatieset voor een robotcel tot terugkerende serieproductie van kabelassemblages en subharnesses met vaste werkinstructies
4
Integratie met complete systemen
Wij combineren robotkabels desgewenst met PCB assemblage, sensorkabels, overmolding, box build en functionele test voor complete subsystemen
Technische Specificaties
BewegingsprofielContinu buigen, torsie, cable-chain gebruik en robotassentoepassingen volgens applicatieprofiel
KabeltypesPUR, TPE, TPU, siliconen, afgeschermde data- en hybride power/signal kabels
ConnectorinterfacesM8, M12, RJ45 industrial, circular connectors, D-Sub, power connectors en project-specifieke interfaces
DraadconstructieFijnaderige en high-flex geleiders afgestemd op cycli, buigradius en installatieruimte
BeschermingBraided sleeve, convoluted tubing, heat shrink, strain relief, labeling en overmolding op aanvraag
AfschermingFolie, vlechtwerk of gecombineerde EMC-afscherming voor motion control, encoder- en communicatielijnen
Testen100% continuity en pinout, hipot/isolatieweerstand op aanvraag, visuele inspectie en fixture-gebaseerde verificatie
OmgevingIndustriële automatisering, stof, olie, koelmiddelen, trillingen en wisselende temperaturen afhankelijk van machinecontext
DocumentatiePinout, revisiebeheer, testrecords, labelschema en maakbaarheidsreview voor routing en service
ProductievormPrototype builds, pilot series, reservekabelsets en terugkerende OEM-serieproductie
TYPISCHE TOEPASSINGEN
Robotarmen voor pick-and-place, handling en machine tending
Kabelsets voor cobots, vision systems en end-of-arm tooling
Energy-chain bekabeling in verpakkingslijnen, CNC en automatiseringscellen
Feedback-, encoder- en motorkabels voor servo-aandrijvingen en motion platforms
Subassemblies voor AGV's, AMR's en mobiele industriële robots
Service- en vervangingssets voor machines met hoge beschikbaarheidseisen
Referenties Voor Robotkabels En Motion Systems
Bij robotic cable assemblies bepalen niet alleen aderdoorsnede en connector, maar vooral beweging, torsie, EMC en servicegedrag of een kabel in het veld standhoudt. Daarom koppelen wij selectie en productie aan publiek toegankelijke technische referenties en motion-specifieke ontwerpdiscipline.
VEELGESTELDE VRAGEN
Wat maakt robotic cable assemblies anders dan gewone industriële kabels?
Het verschil zit vooral in de bewegingsbelasting. Robotkabels moeten niet alleen elektrisch correct werken, maar ook duizenden tot miljoenen buig- en torsiecycli overleven zonder conductor breakage, shieldschade of connectorproblemen. Daarom beoordelen wij motion profile, buigradius, routing en strain relief al vóór productie.
Kunnen jullie kabelassemblages leveren voor drag chains en torsietoepassingen?
Ja. Wij ondersteunen toepassingen in kabelrupsen, roterende assen en bewegende robotdelen. De juiste oplossing hangt af van slaglengte, versnelling, torsiehoek, minimale buigradius, kabeldiameter en de combinatie van power, signalen en data in dezelfde assembly.
Welke informatie is nodig voor een offerte van robotic cable assemblies?
Idealiter ontvangen wij een tekening of pinout, gewenste lengtes, connectoren, spannings- of datasignalen, bewegingsprofiel, omgevingscondities, aantallen en testvereisten. Als de routing of kabelkeuze nog niet vastligt, kunnen wij vanuit de machinefunctie een maakbaarheidsreview doen.
Testen jullie alleen elektrisch of ook op maakbaarheid en betrouwbaarheid?
Elektrische vrijgave is de basis, maar voor robottoepassingen kijken wij ook naar routing, shieldterminatie, connectorbelasting, labels, montagevenster en servicebaarheid. Juist die combinatie bepaalt of een assembly in het veld stabiel blijft en snel vervangbaar is.
Kunnen deze kabelassemblages onderdeel zijn van een complete machinebouw- of box-build supply chain?
Ja. Veel klanten combineren robotic cable assemblies met PCB assemblage, sensormodules, HMI-bekabeling of elektromechanische subassemblies. Daardoor kunnen wij interfaces vroeg afstemmen en revisies beheerst doorvoeren richting pilot of serieproductie.
Relevante Artikelen
Deze artikelen geven extra context voor materiaalkeuze, stackup-beslissingen, inspectiecriteria en maakbaarheid rondom deze dienst.
Kwaliteit
Vergelijking van Kabelboom Testmethoden: Continuïteit, Hipot, Functioneel & Meer
Een diepgaande vergelijking van de meest gebruikte testmethoden voor kabelbomen en kabelassemblages, inclusief continuïteit, hipot, functionele tests en visuele inspectie. Leer welke test het beste past bij uw toepassing en hoe u compliance en betrouwbaarheid garandeert.
Lees artikelKwaliteit
Continuïteitstest vs Hi-Pot Test in Kabelassemblage: Welke Test Heeft U Echt Nodig?
Praktische gids voor continuity versus Hi-Pot test bij kabelassemblages. Leer wat elke test detecteert, wanneer beide nodig zijn en hoe u overtesten voorkomt.
Lees artikelKabelbomen
Kabelboom Materialen: PVC vs PTFE vs Siliconen — Isolatie & Geleiders
Vergelijk PVC, PTFE, siliconen en XLPE isolatie op temperatuurbestendigheid, chemische weerstand en kosten. Met AWG-keuzetabel, geleidertypen en IPC/WHMA-A-620 normen.
Lees artikelOnze Werkwijze
WAAROM KLANTEN ONS KIEZEN
DFM
Review vooraf
Snel
Prototypedoorlooptijd
1+
Prototype & serie
Werkdag
Reactie
Productietoewijzing
Productie wordt per project toegewezen aan een benoemde groepsfaciliteit of productiepartner.
Gratis DFM Review
Ontwerpoptimalisatie inbegrepen. Wij helpen kosten besparen zonder kwaliteitsverlies.
IP Bescherming
Vraag eerst een NDA aan; deel vertrouwelijke bestanden pas na wederzijdse ondertekening.
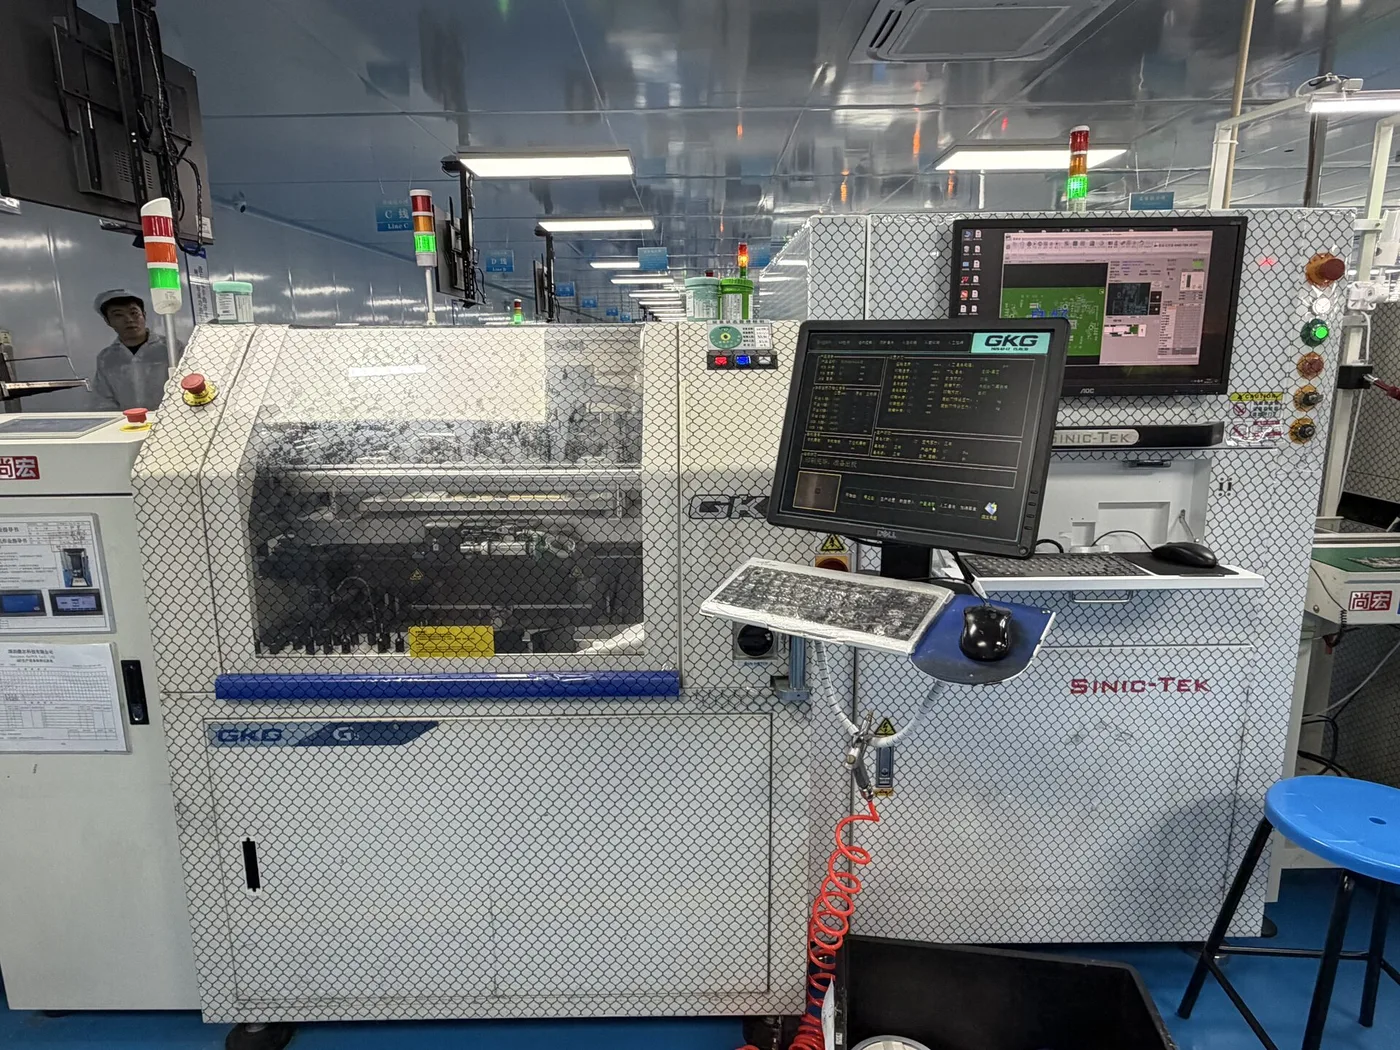
SMT-productie in Shenzhen
- Componenten vanaf 01005
- 4 stikstof-reflowovens
- AI-ondersteunde 3D-AOI, MES-gekoppeld
- 01005 & PoP in stabiele serieproductie